实习经历 2026.07 — 2026.09
黑龙江省恒创达机械设备有限公司
- 协助零部件三维建模与工程图绘制,核对关键尺寸、公差和装配关系,整理图纸与 BOM。
- 跟进零件加工和现场装配,记录加工偏差与装配干涉,协助提出改进建议。
- 参与尺寸检验和设备调试,汇总异常,跟进整改、复测及技术资料归档。
JIANG HUAN / SELECTED ENGINEERING WORKS
面向图书管理的自动存取机器人设计
双梁四柱式再生骨料制砖系统
结构设计、实物搭建与运动仿真
PROFILE & EDUCATION / 个人简介
机械设计制造及其自动化
本科在读 · 2027 届
机械设计制造及其自动化 · 本科
2023.09 — 2027.06(预计毕业)
主修课程:机械设计、机械制图、理论力学、材料力学、机械原理、金属切削机床与刀具。
零件建模、装配体设计与工程图绘制,结合关键尺寸、公差配合和加工要求开展结构设计。
静力学分析与拓扑优化,结合载荷和约束评估应力、变形及结构强度。
模型修复、切片与打印前处理;机构选型、材料与工艺适配,以及样机装配、调试和故障排查。
EXPERIENCE / 实习与团队经历
实习经历 2026.07 — 2026.09
校园实践
技术顾问 & 机械组组长
负责赛事与学院活动的摄影摄像,完成素材筛选、剪辑、字幕配乐及影像归档。
ROBOMASTER / 竞赛项目
2025.06 — 2026.03
模块化中心供弹设计
围绕储弹、拨弹、输送构建模块化架构,统筹弹仓容积、拨盘尺寸、抬升通道与装配接口。
优化弹路相切过渡与转弯半径,分离转向与抬升过程;完成两版拨盘迭代,拨齿由 8 组调整为 7 组,轴承由 3×8×3 mm 升级为 4×12×4 mm。
自适应悬挂设计与优化
设计拉簧—连杆耦合机构,采用 4 根拉簧与玻纤连杆实现轮组联动,提供约 20° 摆动行程;通过刚度选型与预拉伸调节,横移时车身晃动幅度降低约 35%。
优化悬挂铰接、摆动空间和装配间隙,以内嵌螺母的 3D 打印件替代相关 CNC 零件方案,相关零件加工成本降低约 90%。
AWARDS / 竞赛与荣誉
累计国家级奖项 6 项 · 省级奖项 10 项
国家级一等奖
步兵对抗赛、3V3 对抗赛 · 国家级三等奖
国家级三等奖
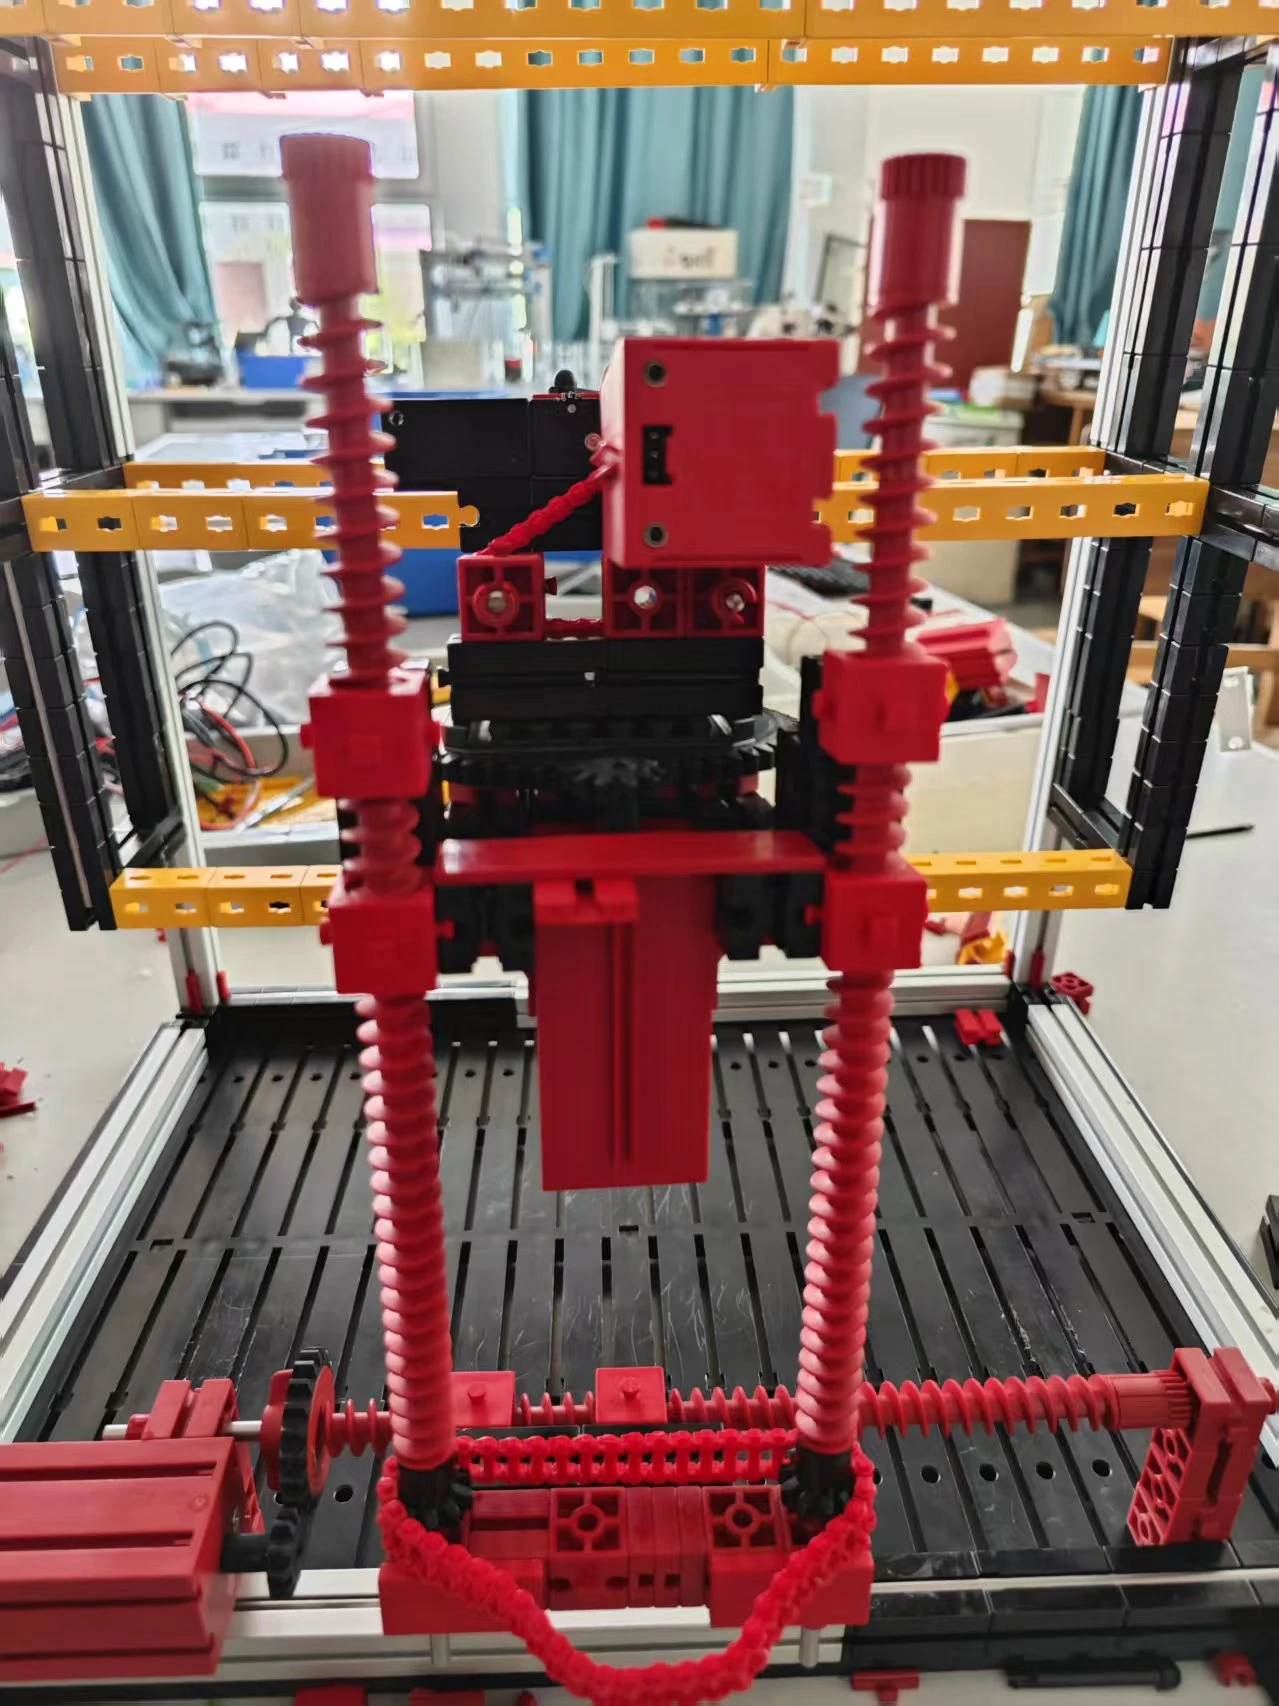
图书自动存取机器人
面向图书管理的自动存取机器人,包含主体框架、双机械臂取放机构及多传感互补校验方案。
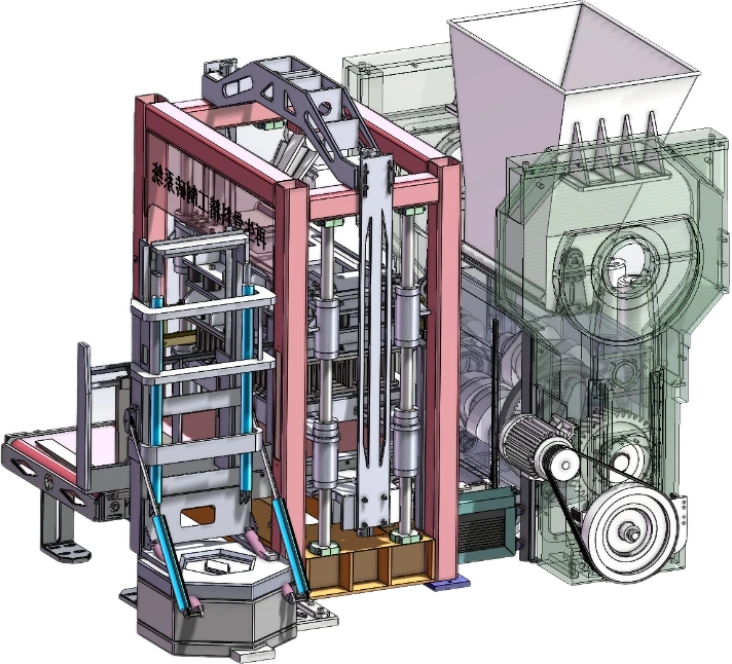
再生骨料制砖系统
面向再生骨料加工的制砖系统,包含配料、搅拌、升降载运、液压成型与码垛输出模块。
PROJECT OVERVIEW / 作品总览
两项作品的应用场景、机械结构、
系统方案与展示材料。
图书存储、检索与取放,连接读者需求和实体书籍。
再生骨料加工与制砖,将原料处理连接至砖坯输出。
主体框架、机械臂及末端取放机构,关注运动空间与装配配合。
配料、搅拌、升降载运、压制和码垛机构,关注工位衔接。
以 RFID、视觉与压力传感的互补方案,关联书籍身份、位置与状态。
以 PLC 与传感信息组织工序,通过液压和机械传动完成动作。
实物框架、取放机构近景、搭建记录、实物运行视频及感知方案。
整机模型、模块设计、七段运动演示,以及结构分析云图。
ENGINEERING FOCUS / 技术方向
机构、系统、分析、
搭建、流程与运行演示。
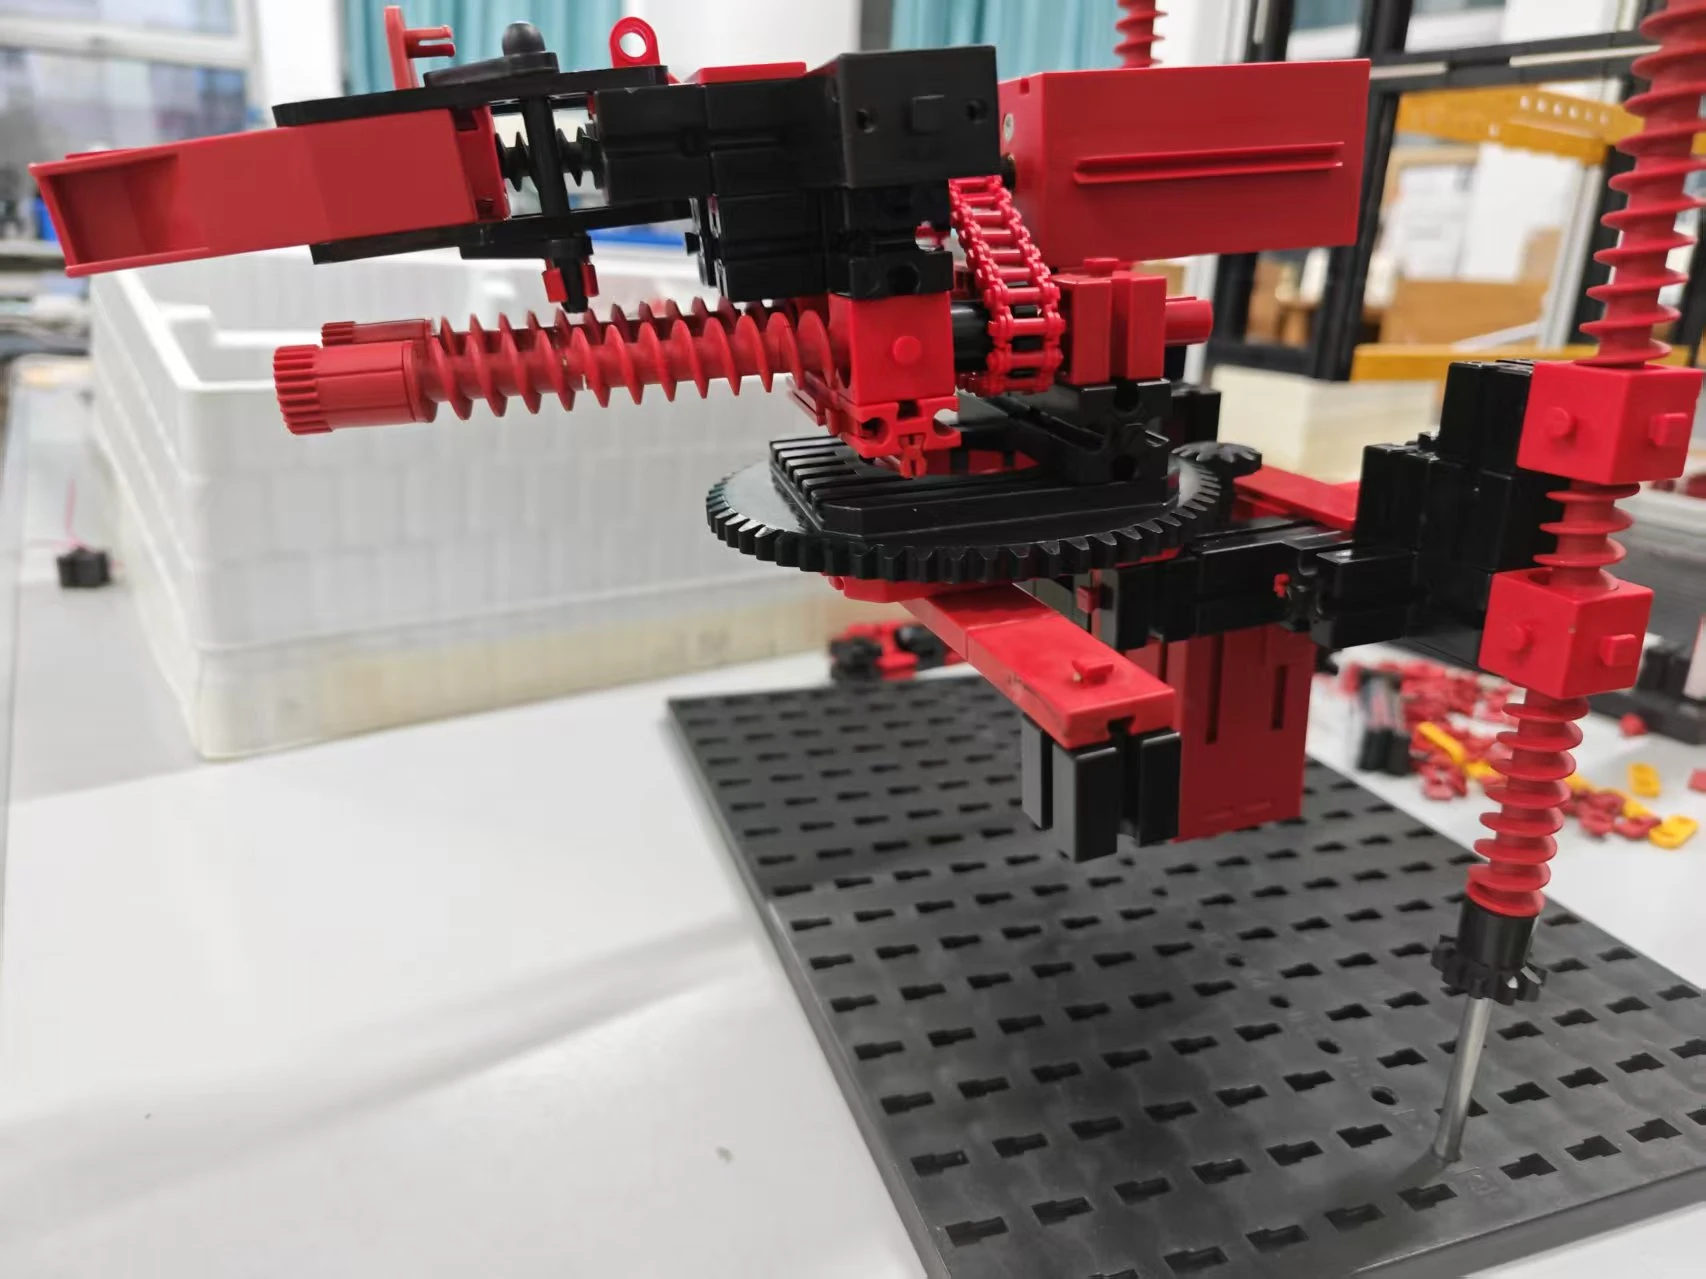 01 / MECHANICAL EXECUTION
书柜机器人的机械臂、末端取放机构与主体框架布局。
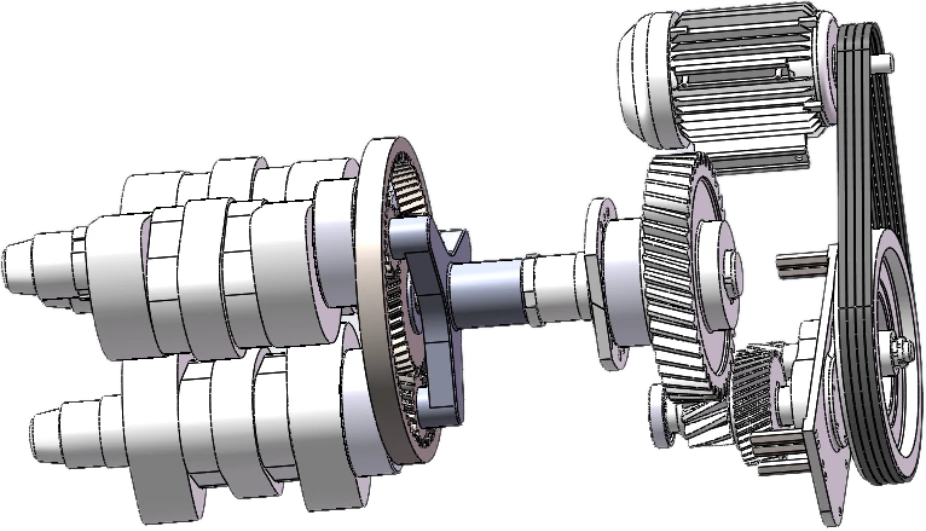 02 / SYSTEM COORDINATION
制砖系统的功能模块划分、传动结构及工位衔接。
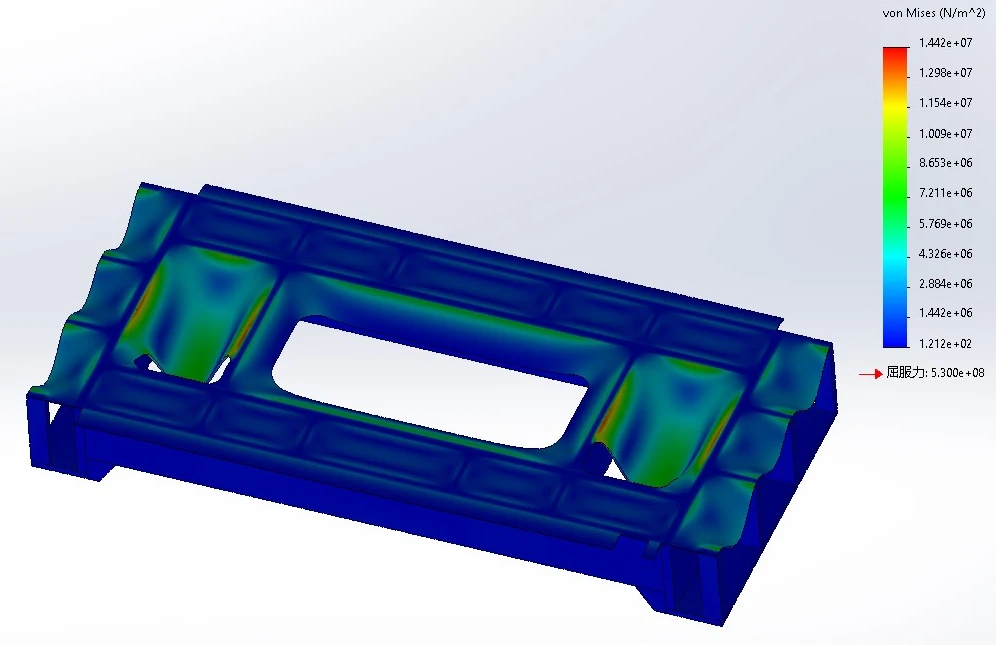 03 / SIMULATION & ANALYSIS
整机运动仿真、装配分解演示与构件静应力分析。
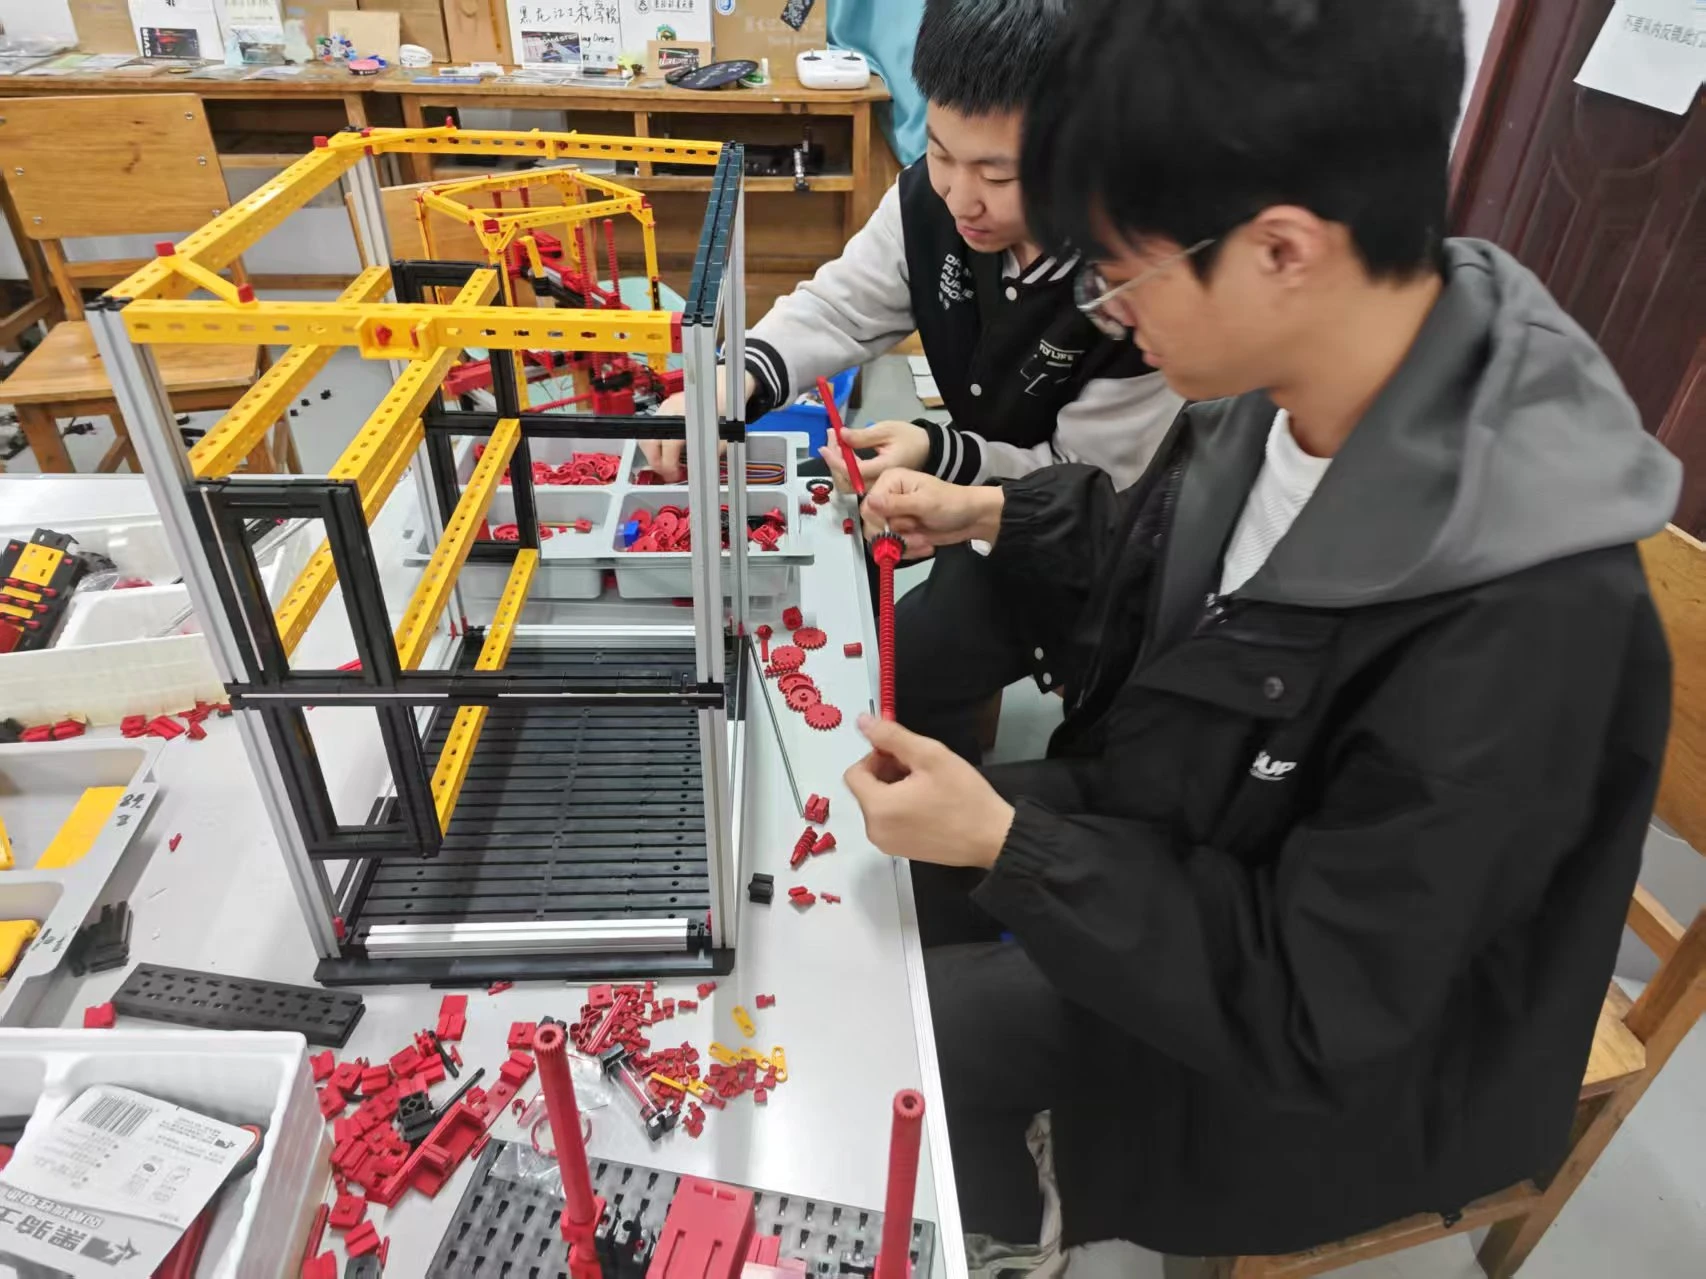 04 / PROTOTYPE ASSEMBLY
书柜机器人的整机框架、局部装配与搭建调试记录。
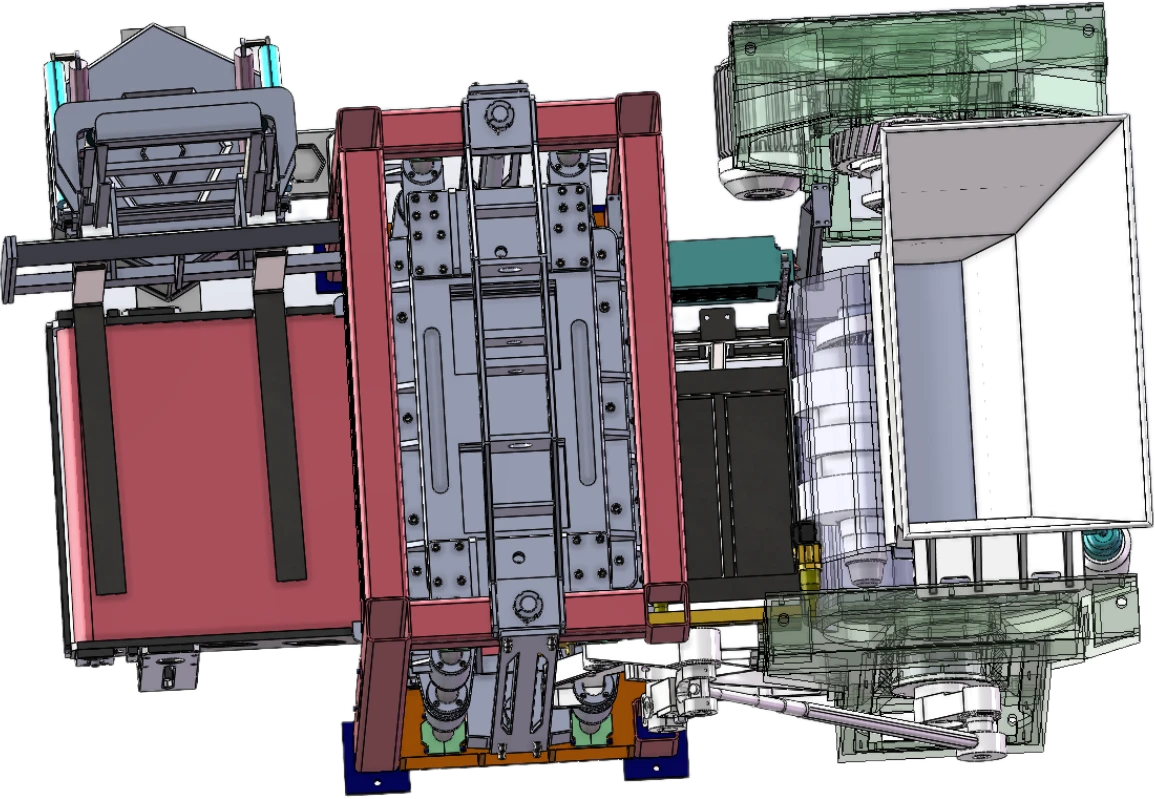 05 / PRODUCTION WORKFLOW
骨料装填、混合搅拌、工位转运、压制成型与码垛输出。
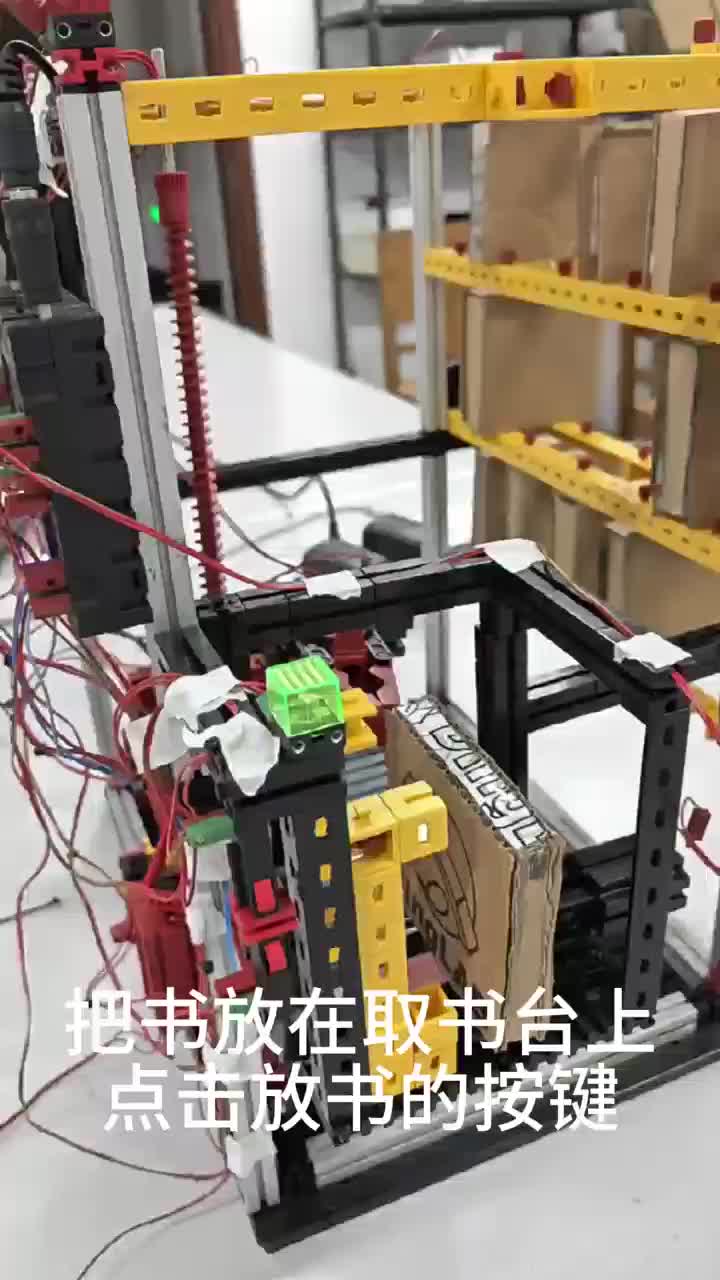 06 / PROTOTYPE DEMONSTRATION
书柜机器人实物运行视频,展示书籍取放操作与机构动作。
TWO PROJECTS, TWO COMPLETE STORIES
应用场景、设计目标与系统组成。
功能模块、机构原理与工作流程。
实物照片、装配模型、运动演示与分析图。