INTELLIGENT LIBRARY ROBOT
面向图书管理的自动存取机器人设计
图书自动存取机器人
面向图书管理的自动存取机器人,包含主体框架、双机械臂取放机构及多传感互补校验方案。
01
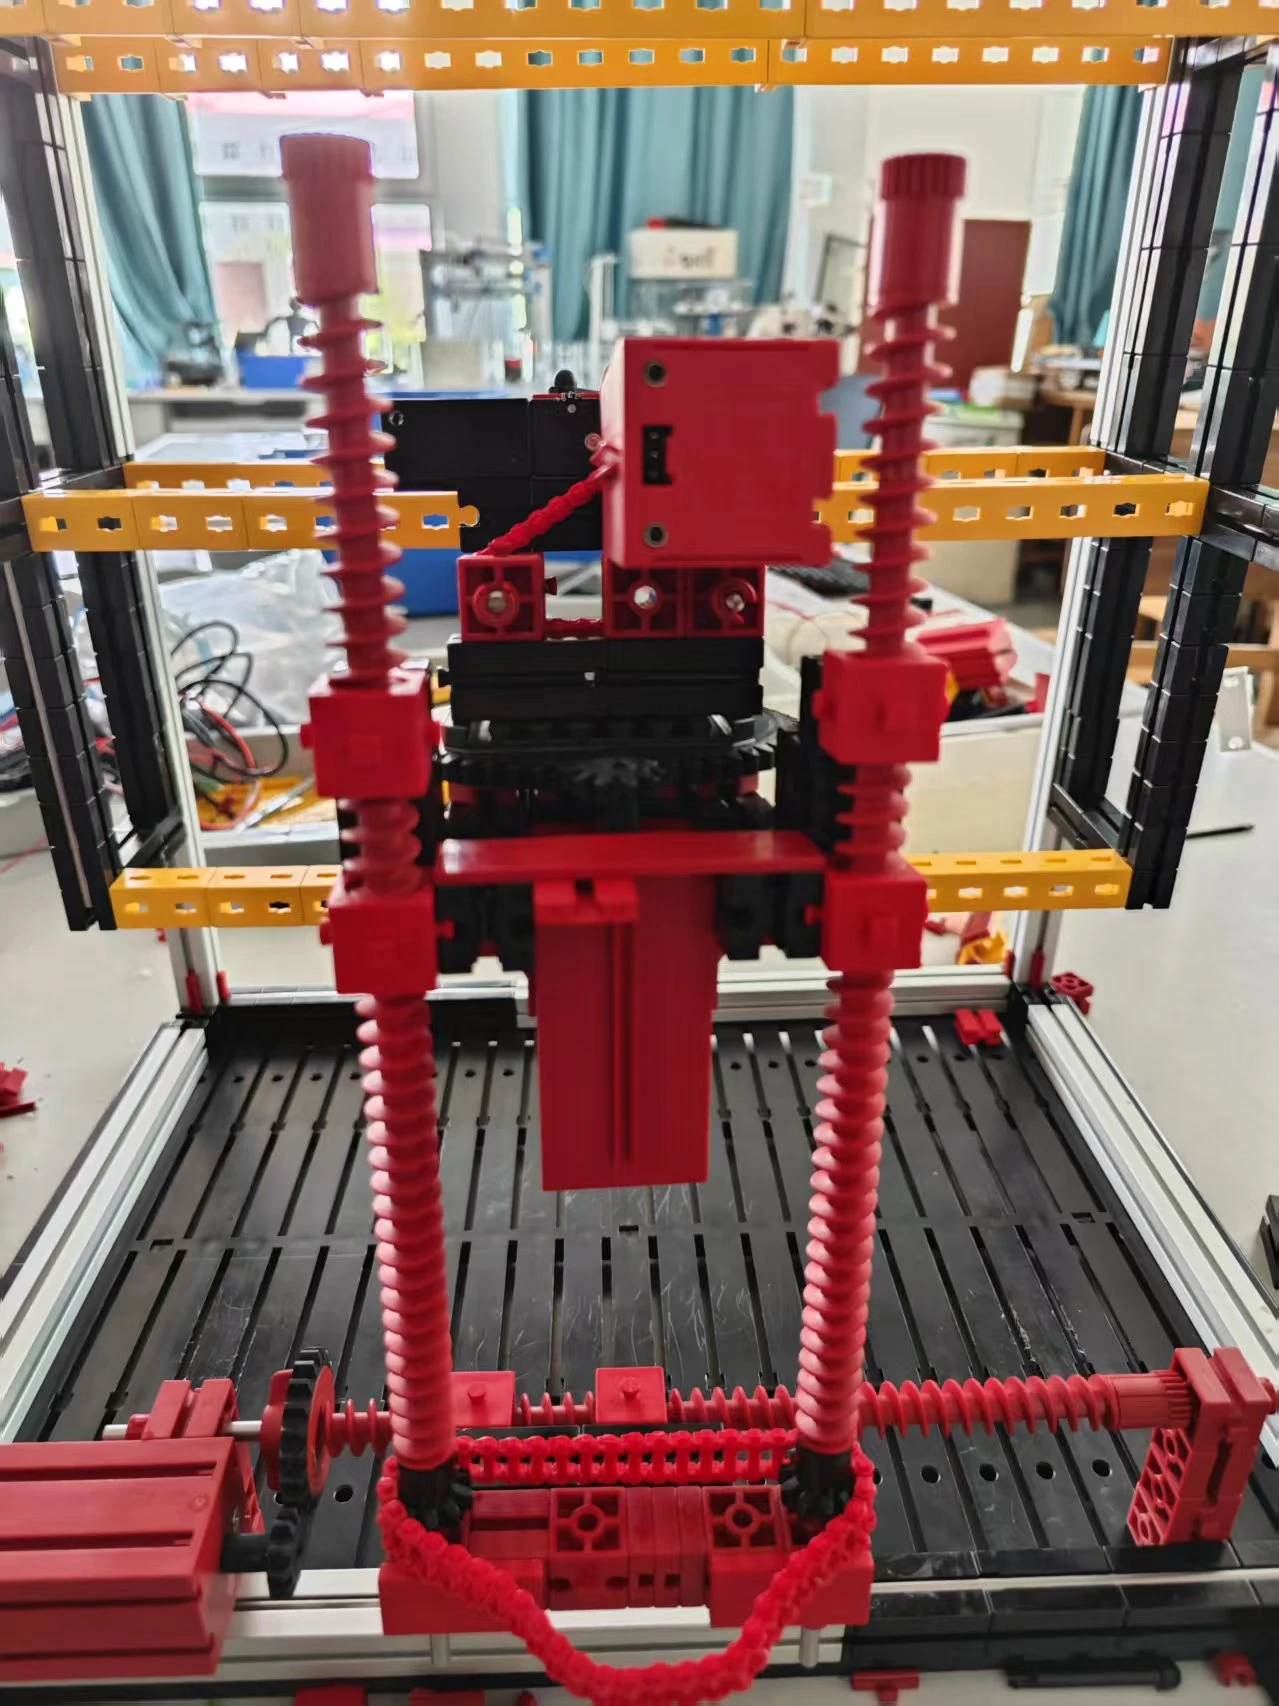
PROTOTYPE / 实物搭建图书管理 / 机械执行 / 实物搭建
01 / PROJECT OVERVIEW
项目背景与设计目标
项目围绕图书识别与取放任务,设计主体框架与机械执行机构,并提出书籍身份、空间位置和取放状态的多传感感知方案。
机构设计
依据图书尺寸与存储单元布局确定机构构型和运动行程,分析末端可达范围,校核空间干涉与装配间隙。
集成与调试
围绕抓取、移送、放置动作开展协同验证,检查连接刚度与传动平稳性,优化结构参数和执行时序。
读者端
图书检索与实体取放
书籍检索与实体位置之间仍有距离。设计关注如何把借阅需求转化为可执行的定位、抓取与交付动作。
管理端
书籍位置与状态管理
错架与反复盘点增加管理负担。方案以标签识别、空间位置和取放状态为线索,组织图书管理信息。
结构端
书柜空间与机构布置
在有限的存储空间里安排框架、运动与执行部件,兼顾书籍可达性和机构之间的配合关系。
02 / STRUCTURE EXPLORER
结构模块与工作原理
各模块的结构图片、工作原理与设计要点。
STRUCTURE DETAIL
03 / WORKFLOW
工作流程
各环节的任务、执行动作与衔接关系。
01
WORKFLOW DETAIL
04 / SYSTEM CONCEPT
多传感协同方案
RFID、3D 视觉与压力传感的信息互补方案。
RFID
书籍身份
读取标签,关联图书信息3D 视觉
空间位置
获取场景与书籍状态信息压力传感
取放状态
通过压力变化辅助校验信息互补与状态判断→机械臂执行→取放反馈
环境建模
方案提出利用 SLAM 构建立体书柜模型,将环境信息用于机械臂运动规划和书籍管理。
多节点协同
方案进一步考虑校园内多个书柜节点的信息交互与调度,作为系统拓展方向。
05 / PROTOTYPE DEMONSTRATION
书柜运行演示
实物运行视频 · 约 1 分 45 秒
视频暂未加载成功,请使用下方链接打开。
PROTOTYPE / 面向图书管理的自动存取机器人设计
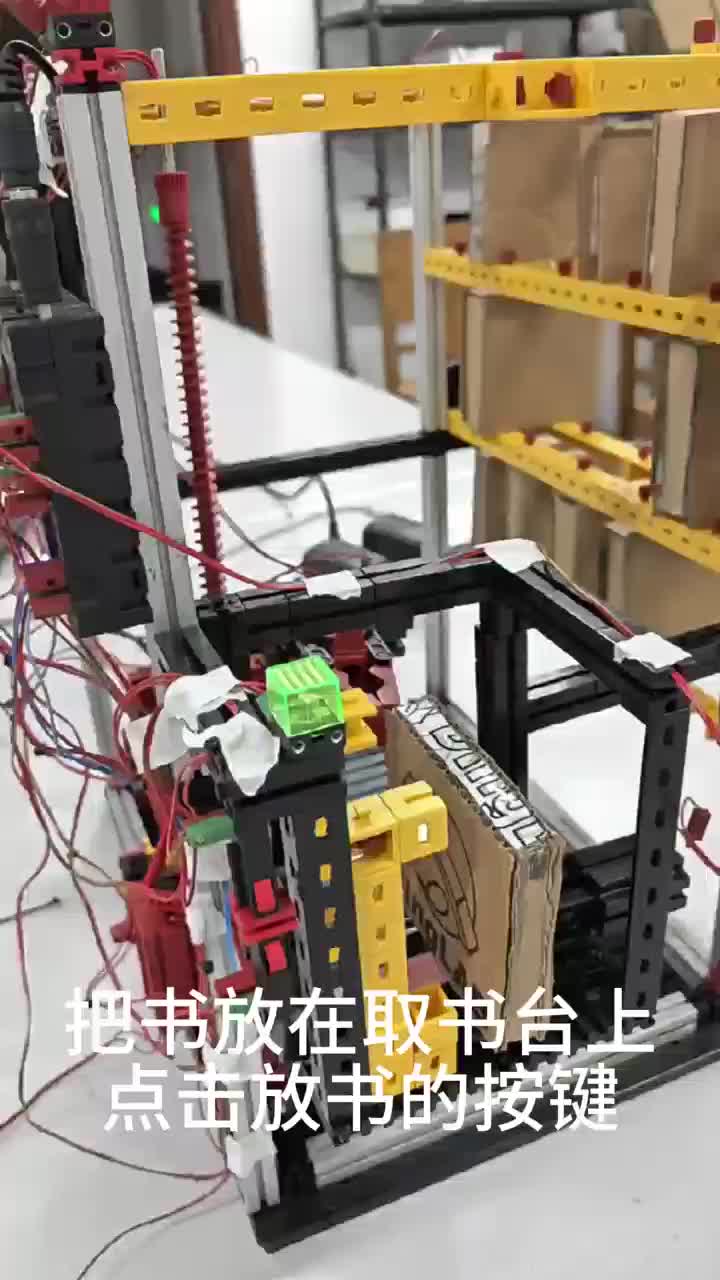
图书自动存取机器人实物运行
书籍取放操作与机构运行记录。
时长 1:45 · 书籍取放、执行机构与导向框架 · 实物运行
06 / PROJECT EVIDENCE
成果资料
按实物、仿真与分析类型整理现有资料。
07 / DETAIL ARCHIVE
结构与装配图片
点击查看完整图片,支持键盘左右切换与缩放。
整机框架
观察存储与执行空间的总体布置。
正面实物
查看主体框架与红色执行组件。
取放机构近景
从近景观察执行端的结构关系。
局部装配
观察机械臂在框架内的安装状态。
框架俯视
查看横梁、立柱与内部空间。
搭建与调试
记录实物搭建过程中的工作场景。
REFLECTION / DESIGN NOTES
设计要点汇总
空间与机构布局
书柜机器人既需要存放书籍,也需要为动作预留空间。机构布置与存储布局需要联动考虑。
多传感信息分工
RFID、视觉和压力传感处理不同的信息,互补方案的关键是让各自的数据服务于同一个任务。
机构与系统集成
末端机构、机械臂、框架与感知方案需要形成完整的任务链路,才能解释整机如何工作。
实物照片展示机构搭建;多传感互补校验、SLAM 环境建模与多节点协同属于演示材料中的系统方案。